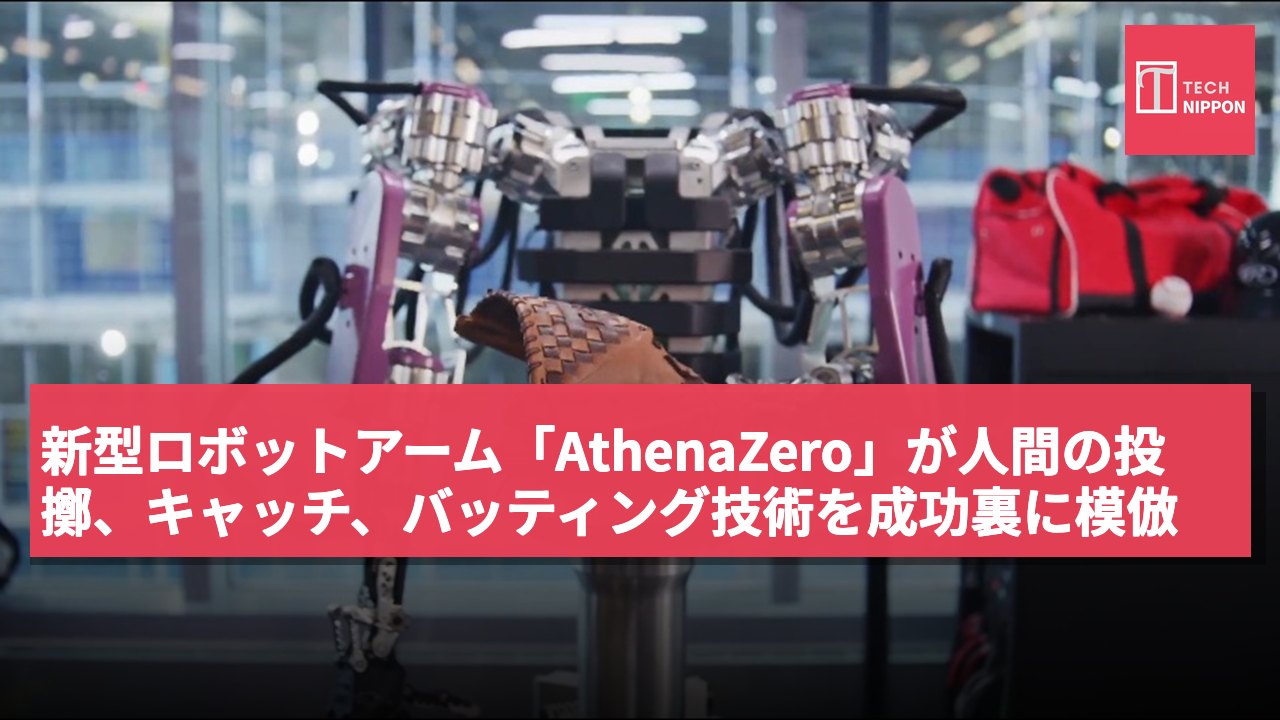
アスリートの動作を模倣するために設計されたロボットが、現在では人間のプレイヤーに近い速度で野球を投げたり、キャッチしたり、打ったりできるようになりました。アンドリュー・モーガンが主導する新しい研究は、この能力に名前を付け、設計理念を定義しました。このロボットは「AthenaZero」と呼ばれ、機械的な力を最大化するのではなく、質量と剛性を最小化することを目的としています。研究者たちは、機械制御ソフトウェアは近年着実に進歩しているものの、ハードウェア設計はそれに追いついていないと指摘しています。アルゴリズムがますます複雑になる一方で、ほとんどのロボットアームは数十年前に定義された産業用ロボットの重厚で剛性のある機械的理念に基づいて構築されています。
モーガンと同僚たちは、より軽量なエンドエフェクターとそれに対応する低慣性で構築されたロボットは、より重くて剛性のある競争相手よりも速く反応し、より強力な操作を生み出すはずだという具体的な仮説をテストすることに決めました。
AthenaZeroロボットの設計理念が運動性能を向上させる
この考えを検証するために、研究チームはAthenaZeroを設計しました。これは、2本の腕、2つの手、そして1つの胴体を持つロボットです。その全体的なエンド質量は成人男性に相当します。他の既存の機械プラットフォームとの比較では、AthenaZeroの腕は肩以降の有効質量が人間の腕に近く、競争相手の設計とは異なることが示されています。この設計選択は性能を直接向上させました。AthenaZeroは野球を投げたり、キャッチしたり、打ったりすることができ、その最大投球速度は毎秒30メートルを超え、人間の投球能力に近づいています。
単独のデモに加えて、研究者たちは2つのAthenaZeroユニットが実際のキャッチボールゲームを行うことができることも示しました。単独のユニットは人間のプレイヤーとペアを組むこともでき、また一緒にバッティング練習を行うことも可能です。このロボットは単にランダムにスイングするのではなく、ボールの予測軌道に基づいてリアルタイムでスイングを調整し、投球が来た際にストライクゾーン外であれば完全にスイングしません。
著者たちは、これらの野球特有のスキルをある種のニッチスキルとして説明しています。彼らは、この基盤となるデモの重要性はそれだけにとどまらないと述べています。彼らは、慣性と機械的単純さの間の正しいバランスを実現することが、真に動的な操作能力を持つロボットを構築するために重要であると考えています。モーガンと同僚たちは、これらの能力が機械操作に新しい次元を開くものであり、この研究がロボットが予測不可能な現実のシーンにより効果的に適応するのに役立つ可能性があると提案しています。著者が研究の中で述べているように、動的な視点からコア操作の課題に取り組むことは、研究者たちに正しいツールを提供し、ロボットの動きに関する正しい問いを提起するのに役立ちます。