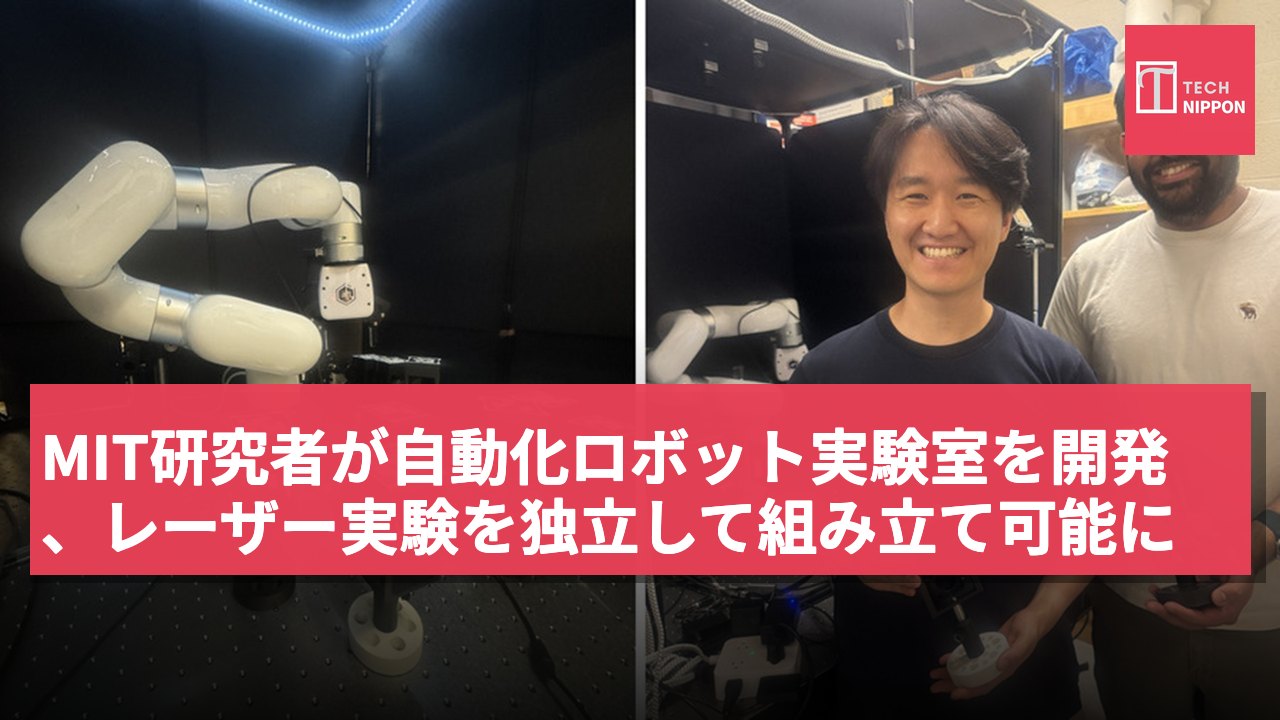
マサチューセッツ工科大学の研究者たちは、光学実験のプロセス全体を自動的に処理するための自動化された実験室を構築しました。初期の組み立てから微調整、最終的な解体までを含みます。このシステムは、機械アームを使用して標準的な光学部品を拾い上げ、作業配置に並べ、各部品をマイクロメートル単位で調整して特定の特性を持つ光束を生成します。システムは、完成した実験を安全に解体し、同じ部品をまったく異なる設定に再組み立てすることもでき、全過程に人間の介入は不要です。
研究者たちは、システムが自律的にデスクトップレーザーキャビネットを構築し微調整する機能を示すために、このシステムを使用しました。この構造は、ほとんどの光学実験の中心的なコンポーネントです。マサチューセッツ工科大学電子研究所のポスドク研究員Sachin Vaidyaは、このプロセスを簡単に説明しました。ランダムに配置された部品から始まり、最終的にはロボットが完全に自律的に構築したフル機能のレーザーに至ります。このロボットは、わずか30分で50回の独立した操作を成功させ、動作可能なレーザーキャビネットを組み立てました。
マサチューセッツ工科大学の自動化実験室が光学実験の未来を示す
研究者たちが意図的に物理的干渉を導入した場合、例えば部品を無造作に押すと、システムは自動的に反応し、レーザーの強度を維持するために再調整します。すべての光学部品は専用の3Dプリントの外殻に配置されており、機械アームが安全に掴んで移動できるように設計されています。各外殻にはQRコードがあり、内部の具体的な内容、例えばレンズやミラーの正確なサイズと性能を識別します。さらに、各部品には磁気ベースが装備されており、システムの金属製テーブル上で安定性を確保します。
Wi-Fi対応の微調整ツールは、標準的な光学取り付け部品を挟み、無線でノブを調整して部品の角度を正確に調整します。Vaidyaは、このツールの精度は人間に匹敵し、さらには人間を超えると述べています。彼は、従来は人々が感覚と直感に頼ってこれらの部品を調整していたが、機械ツールはより高い一貫性で動作できると指摘しています。
天井に取り付けられた一対のカメラが、システム全体のデスクトップ設定の俯瞰図を提供し、このビューはロボットが部品を識別し、安全な移動経路を計画し、衝突を避けるために使用されます。ユーザーはシンプルな仮想インターフェースを通じてロボットを指導し、部品のアイコンを新しい位置にドラッグして移動を確認すると、システムは対応する部品を物理的に移動させます。
マサチューセッツ工科大学の物理学教授Marin Soljacicは、この技術の潜在能力を簡単に説明しました。疲れを知らないロボットが継続的に運用できることで、科学者の時間と創造性を大幅に解放し、科学の進歩を加速する可能性があります。チームは現在、物理システムを拡張しており、研究者がどこからでも遠隔で実験プロトコルを提出できるクラウドベースのインターフェースを開発する計画です。これにより、ロボット実験室が自律的に設定し運営できるようになります。
Vaidyaは、この技術が業界がカメラやディスプレイから太陽光発電パネル、拡張現実/仮想現実メガネなどの製品のプロトタイプをより迅速にテストするのに役立つと述べています。研究者たちはすでに自分たちのロボット実験室を利用して候補となる炭素捕集材料をテストしており、各材料が二酸化炭素を吸収する効果を測定するために、サンプルに正確に調整された光を照射しています。チームは今月後半に開催されるスマートロボットとシステムの会議でシステムの詳細を発表する予定です。
項目 仕様 プロセッサ 不明 RAM 不明