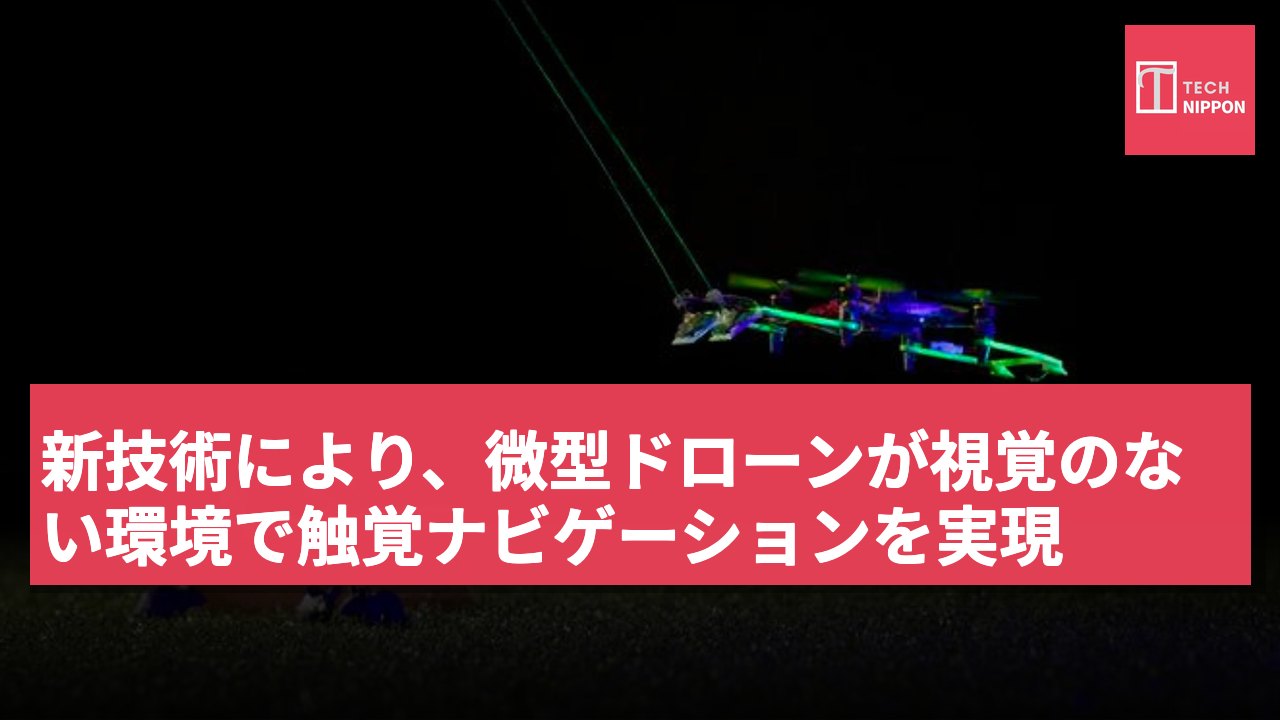
新しい技術がロボティクスにおける最大の課題の一つを解決しました。それは、ほぼ視覚を失った状態でマイクロ超軽量ドローンがナビゲートする方法です。研究者たちは、暗い地下洞窟を移動する齧歯類からインスピレーションを得て、触覚フレームを開発しました。このフレームは、ドローンが複雑な空間で方向を感知できるようにします。マイクロドローンの前方に取り付けられた2本の人工ひげは、周囲の環境に触れたときにその位置を感知できるリアルタイムフィードバックを提供します。このコンパクトなセットアップは、触覚ナビゲーションを軽量飛行ロボットに直接適用し、以前使用されていた機械アームや衝突センサーのシステムを置き換えました。
デルフト工科大学の空中物理インタラクションとロボティクスの准教授、Salua Hamazaは次のように説明しています。「私たちの目標は、ドローンに豊かな触覚知覚を提供することです。これは空中操作のためではなく、触覚探索と未知の空間を通過するための新しい触覚ナビゲーションの概念のためです。」
ひげドローンの触覚ナビゲーションシステムがロボット性能を向上させる
ひげドローンの登場により、ネズミや他の齧歯類はそのひげ(または振動ひげ)を高精度の触覚ナビゲーションシステムとして使用し、暗闇の中で視覚の代わりにしています。各ひげの根元には敏感な神経末端があり、表面に触れたときの微小な偏差、振動、圧力の変化を検出できます。齧歯類は狭い空間を測定し、近くの壁を感知し、ひげを素早く振動させることで周囲の環境の地図を描くことができます。これにより、狭く真っ暗なエリアを素早く移動し、物体に衝突することなく移動できます。この自然の技術に触発されたこの開発は、空中ロボティクスにおける基本的な課題に対処しています。
100グラムを超える飛行ロボットは、重いLiDARシステムやエネルギー消費の大きいプロセッサを搭載できません。これらのマイクロドローンは、視界が悪い危機的なエリアで墜落することが多く、ほこり、煙、または真っ暗な環境がレンズの機能を失わせます。触覚がすべてを変えました。
未来のひげドローンは多くの分野で重要な役割を果たす
研究者たちは、ドローンの前方に一対の柔軟な人工ひげを取り付けることで、能動的なリアルタイム感知システムを作成しました。特に、視覚に依存せずにナビゲートできる迅速で軽量な触覚感知システムが開発されました。各ひげの根元には3つのミニチュア圧力センサーが設置されています。ひげが曲がって表面に触れると、これらのセンサーは微小な圧力変化を測定し、接触の深さと位置を迅速に計算します。最も挑戦的なのは、壁を感知するだけでなく、ドローン自身のノイズをフィルタリングすることです。プロペラの気流は、一連のノイズ、空気の歪み、そしてドリフトを引き起こします。
この問題を解決するために、デルフトチームはわずか34KBのメモリで動作する軽量の処理パイプラインを設計しました。このアルゴリズムは、ドローンが生成する乱流を継続的に除去し、明確なミリメートル単位の深度データを残します。デルフト工科大学のChaoxiang Yeは次のように述べています。「触覚はサイズや計算能力の犠牲にする必要はないことを示したいです。」
フライトテストでは、このマイクロドローンが真っ暗な環境でナビゲートし、未知の部屋のレイアウトを描き、表面の輪郭に沿って移動し、視覚的な手がかりなしに出口を見つけました。柔軟なひげを重いレンズの代わりに使用することで、自律的な探索と救助ロボットがより小型化され、軽量化され、よりスマートになりました。将来的には、これらのひげを装備したマイクロドローンが、いくつかの要求の厳しい分野で優位性を発揮する可能性があります。例えば、これらのロボットは、地震や火災の救助において倒壊した煙が充満した建物に入ることができ、視覚や熱画像カメラが使用できない状況でも機能します。
産業オペレーターは、狭いパイプ、通気口、下水道、地下鉱山の構造的欠陥を検査するためにそれらを展開できます。この技術は、太陽光が届かない暗い月面のクレーターや火星の溶岩管をナビゲートするための宇宙探査にも非常に適しています。本研究は『Nature Communications』誌に発表されました。